600kg机器人配套L型变位机 高精度焊接变位器的选型与安装指南
引言
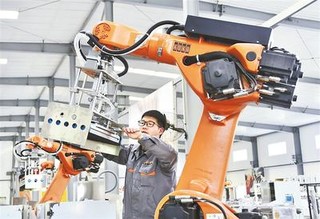
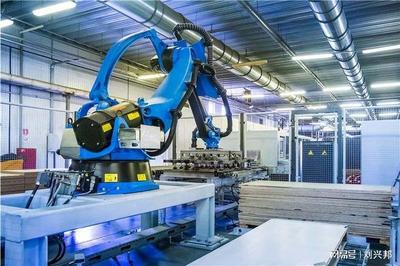
在现代化工业焊接生产中,工业机器人与变位机的协同作业已成为提升效率与精度的关键。对于负载高达600kg的机器人系统,搭配一台高精度L型变位机(又称焊接变位器),能够实现复杂工件的高质量焊接。本文将围绕600kg机器人配套L型变位机的选型要点、技术优势以及工业机器人安装注意事项展开详细说明。
一、为什么选择L型变位机?
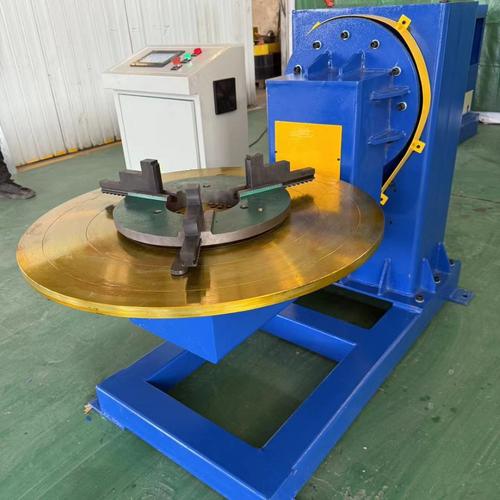
L型变位机采用双轴翻转+回旋结构,具有以下特点:
- 高刚性:L型臂设计使工件在翻转和旋转过程中保持稳定,适合600kg及以下重型工件。
- 高精度:配备伺服电机与高精度减速机,重复定位精度可达±0.05mm,满足机器人焊接的严格要求。
- 灵活姿态:可将工件调整至最佳焊接位置(船形焊、平焊等),减少机器人空行程,提升焊接质量。
- 紧凑结构:相比H型或双工位变位机,L型占地面积小,便于与机器人组成紧凑工作站。
二、600kg机器人配套L型变位机的关键技术参数
| 项目 | 典型参数 |
|------|----------|
| 额定负载 | 600kg(含夹具) |
| 翻转角度 | ±180°或±360° |
| 回旋角度 | ±360°连续 |
| 重复定位精度 | ±0.05mm |
| 驱动方式 | 伺服电机+RV减速机 |
| 控制方式 | 与机器人控制器联动(EtherCAT/Profinet等) |
| 防护等级 | IP54(可选IP65) |
选购时需注意:变位机负载应大于工件+夹具总重量的1.5倍安全系数,避免因偏载导致精度下降。
三、高精度L型变位器的技术优势
- 双轴协同运动:通过机器人外部轴控制,变位机与机器人可做联动插补,实现复杂空间曲线焊接。
- 高精度回转支撑:采用交叉滚子轴承或高精度转盘轴承,径向和轴向跳动极小,保证长时间使用后精度不衰减。
- 防碰撞设计:配置限位开关与机械硬限位,防止意外超程损坏设备。
- 快速换装:标准法兰盘接口,方便更换不同夹具,适应多品种生产。
四、工业机器人安装与系统集成要点
1. 安装基础
- 机器人底座与变位机底座应安装在同一下刚度平台上,推荐使用整体铸铁平台或厚度≥20mm的钢板,地脚螺栓需预埋或化学锚栓固定。
- 地面平整度要求:每米误差≤0.5mm,整体水平度≤1mm。
2. 相对位置校准
- 机器人基坐标系与变位机坐标系需通过标定建立精确转换关系。通常使用激光跟踪仪或标准球进行TCP标定。
- 变位机旋转中心与机器人工作范围应保证:在最大工件尺寸下,机器人仍能到达所有焊缝位置。
3. 电气与控制连接
- 变位机作为机器人外部轴,需接入机器人控制柜的扩展轴接口。注意信号屏蔽与接地,避免伺服干扰。
- 若采用独立控制器,需通过I/O或总线与机器人通讯,实现启动、停止、急停互锁。
4. 安全防护
- 安装安全围栏与光栅,防止人员进入机器人运动区域。
- 变位机需配置机械硬限位和电气限位双重保护。
五、典型应用场景
- 工程机械:挖掘机动臂、斗杆等大型结构件焊接。
- 汽车零部件:副车架、后桥壳等600kg以内工件。
- 轨道交通:转向架构架焊接。
- 钢结构:H型钢、箱型梁的机器人焊接。
六、维护与保养建议
- 定期检查减速机润滑油(每2000小时更换)。
- 每月清洁导轨与回转支撑,涂抹润滑脂。
- 每季度检查地脚螺栓扭矩,防止松动导致精度偏移。
- 每年进行一次精度校准(重复定位精度检测)。
##
600kg机器人配套L型变位机是实现高效、高精度焊接自动化的理想方案。合理选型、规范安装与定期维护,能够充分发挥机器人与变位机的协同优势,显著提升焊接质量与生产效率。在工业机器人安装过程中,务必注重基础刚度、坐标标定与安全互锁,确保系统长期稳定运行。
如若转载,请注明出处:http://www.lemonmiao.com/product/6.html
更新时间:2026-10-18 10:01:59