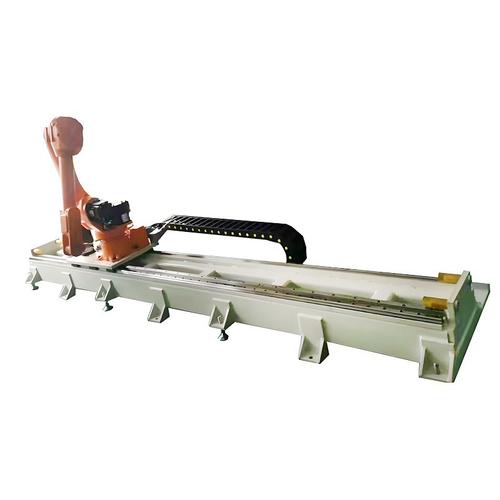
工业机器人安装与调试 从入门到精通的必备指南
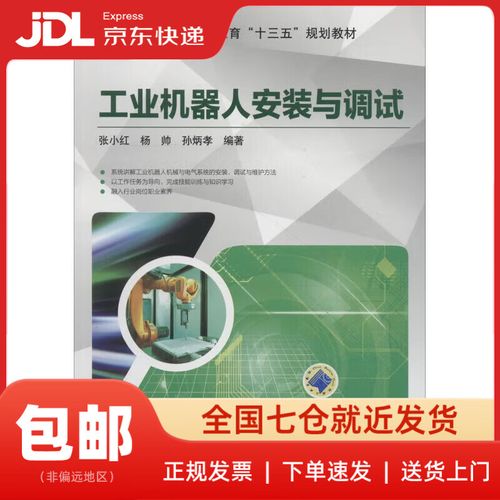
随着智能制造的迅猛发展,工业机器人已成为现代工厂不可或缺的核心装备。无论是汽车制造、电子装配还是物流搬运,工业机器人的高效运行都离不开专业的安装与调试。本文将以正版图书《工业机器人安装与调试》为蓝本,系统梳理工业机器人安装与调试的关键步骤与实用技巧,助力读者从零开始掌握这一核心技能。
一、安装前的准备工作
- 环境评估:确认工作场地的温度、湿度、振动、电磁干扰等条件符合机器人技术手册要求。
- 设备检查:开箱后核对正版图书中列出的装箱清单,检查机器人本体、控制柜、示教器、线缆等有无损坏。
- 安全规划:划定安全围栏、设置急停按钮和安全光幕,确保调试过程中的人员安全。
二、机械安装要点
- 基础固定:根据机器人重量和动态负载,选择足够强度的底座或支架,使用水平仪校准,确保机器人安装面水平度误差小于0.5mm/m。
- 本体吊装:使用合适的吊具,按厂家指定吊点起吊,避免碰撞。安装后检查各轴是否处于零点位置。
- 工具与法兰连接:清洁法兰面,按力矩要求拧紧螺栓,确保工具中心点(TCP)精度。
三、电气连接与线缆敷设
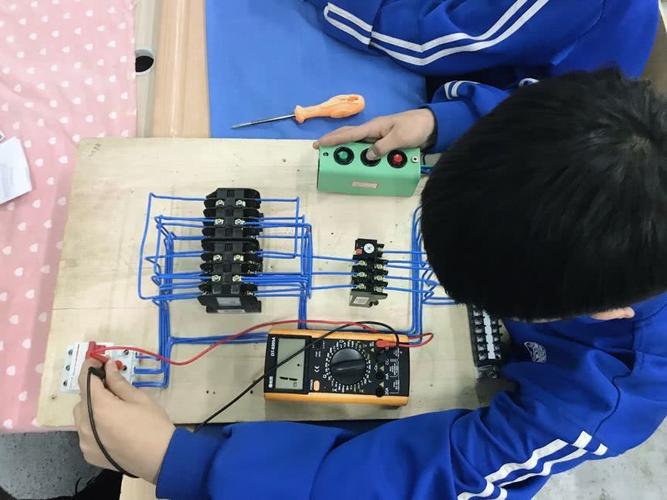
- 电源接线:确认输入电压与相序,接入符合规格的断路器和滤波器,接地电阻小于4Ω。
- 控制柜与本体连接:按正版图书提供的接线图连接动力电缆和编码器电缆,避免强电与弱电交叉。
- 线缆管理:使用拖链或固定支架,预留适当弯曲半径,防止机器人运动时线缆磨损。
四、调试核心步骤
- 通电初始化:首次上电前检查所有连接,上电后观察控制柜指示灯,排除报警。
- 零点标定:依照正版图书中的零点标定流程,逐轴恢复机械零点。部分机器人需使用EMD(电子零点标定仪)。
- 工具坐标系与工件坐标系设定:通过示教器四点法或六点法建立TCP,并定义工件坐标系。
- 手动示教与程序编写:利用示教器手动操纵机器人,记录点位,编写简单运动程序。注意低速运行,观察干涉情况。
- 自动运行与优化:将程序切换至自动模式,逐步提高速度,优化节拍,检查重复定位精度。
五、常见故障与排查
- 伺服报警:检查编码器线缆、电机温度及负载是否过大。
- 位置偏差:重新标定零点或检查机械传动部件是否松动。
- 通信中断:检查网络线缆、IP地址及从站配置。
六、
工业机器人安装与调试是一项实践性极强的技术工作。选择一本正版图书《工业机器人安装与调试》作为参考,不仅能获得完整的理论知识,还能按照规范步骤规避常见陷阱。无论是初学者还是希望提升技能的工程师,都建议系统学习并动手实践,严格按照手册操作,才能确保机器人安全、精准、高效地投入生产。
如若转载,请注明出处:http://www.lemonmiao.com/product/26.html
更新时间:2026-10-18 21:31:05