CAZZA印刷机器人X1效果图大赏与工业机器人安装指南
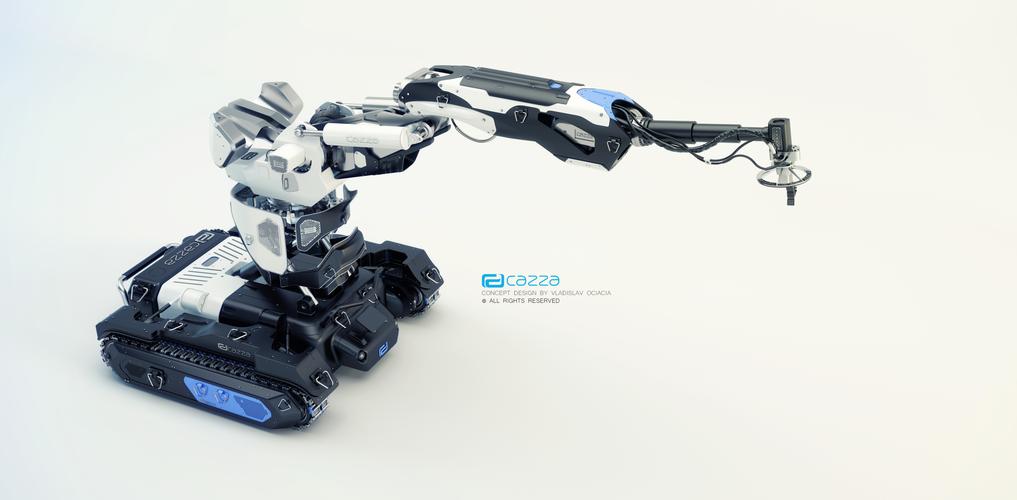
随着智能制造的快速发展,工业机器人正逐步渗透到各个生产环节,其中印刷行业也不例外。CAZZA印刷机器人X1作为新一代智能印刷解决方案的明星产品,凭借其高精度、高效率和灵活部署的特点,备受业界关注。本文将对CAZZA X1的效果图进行集中展示,并探讨工业机器人的安装要点,为读者提供从视觉体验到落地实施的全面参考。
一、CAZZA印刷机器人X1效果图大赏
CAZZA X1的设计融合了现代工业美学与实用功能,其流线型机身、模块化关节和紧凑结构使其能够轻松集成到现有产线中。通过一系列效果图,我们可以直观感受其在不同场景下的应用潜力。
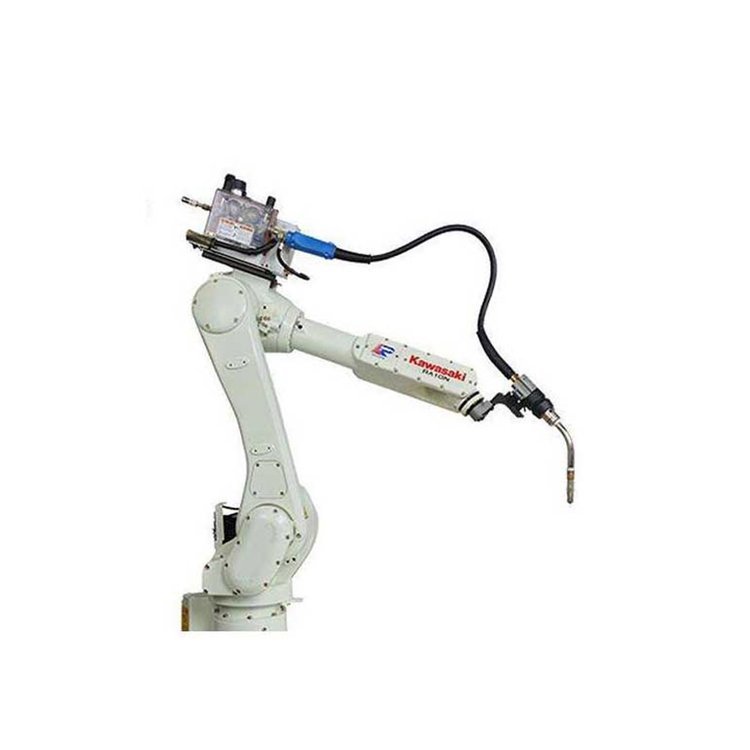
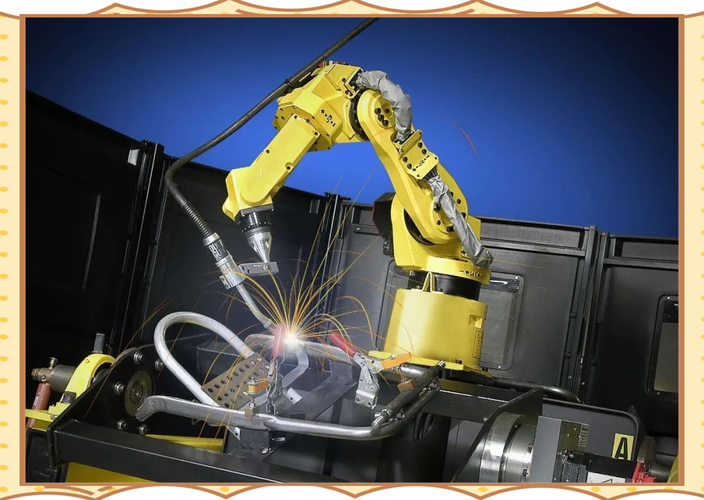
图1:整体外观
X1采用银灰色与科技蓝配色,搭配六轴灵活机械臂,末端集成高精度印刷喷头,可适应曲面、平面等多种承印物。
图2:多角度作业
在印刷工位上,X1可单独运作或与传送带协同,实现360度无死角印刷,重复定位精度高达±0.02mm。
图3:行业应用场景
- 电子产品外壳标识印刷
- 包装盒可变数据喷印
- 汽车零部件打码
- 陶瓷/玻璃装饰印刷
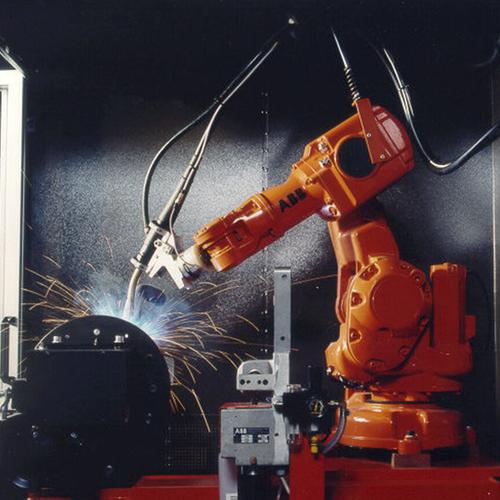
图4:人机协作
配备安全力控与视觉系统,可与工人共享工作空间,无需围栏,提升产线柔性。
二、工业机器人安装关键步骤
CAZZA X1的安装需遵循标准工业机器人规范,主要分为场地评估、机械安装、电气连接、系统调试与验收五个阶段。
1. 场地评估与准备
- 确认地面承重(建议≥500kg/m²)及平整度(≤2mm/m),必要时加装减震垫。
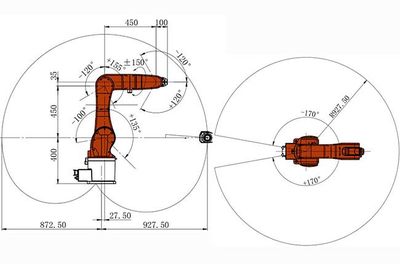
- 预留机器人工作半径(典型X1臂展800mm)及维护空间。
- 环境要求:温度0~45℃,湿度20%~80%无结露,避免粉尘、腐蚀性气体。
2. 机械安装
- 底座固定:采用膨胀螺栓或预埋钢板,确保底座水平,拧紧力矩参考手册。
- 机械臂组装:依次连接各轴,注意保护线缆和接插件,避免过力安装。
- 末端执行器:安装印刷模块,校准与工件距离,确保喷头方向正确。
3. 电气连接
- 接入三相380V电源(或单相220V根据型号),确保接地电阻<4Ω。
- 连接控制柜与机器人本体间的动力/编码器/通信电缆,标记清晰。
- 外围设备(传送带、传感器)接入I/O模块,确认信号类型。
4. 系统调试
- 参数配置:设置负载、臂展、关节限位等,加载CAZZA印刷工艺包。
- 零点校准:使用EMD(电子原点标定)或手动逐轴校准。
- 试运行与测试:低速空跑轨迹——负载运行—— printing精度测试(使用测试图案校准XY补偿)。
- 安全功能验证:检查急停、安全门、力控停止等功能。
5. 验收与维护
- 依据ISO 9283标准测试重复定位精度、轨迹精度等。
- 操作培训:编程、日常点检、耗材更换。
- 保存安装数据,建立定期保养计划(润滑、电池更换、风扇除尘)。
三、常见问题与对策
| 问题 | 可能原因 | 解决方案 |
|------|----------|----------|
| 印刷偏移 | 机械松动、校准漂移 | 重新校准、紧固螺丝 |
| 通讯中断 | 线缆磨损、电磁干扰 | 检查屏蔽、远离变频器 |
| 节拍不达标 | 加速度过高、路径不佳 | 优化轨迹、调整惯量比 |
| 喷头堵塞 | 墨水干涸、过滤失效 | 清洗喷头、更换滤芯 |
四、
CAZZA印刷机器人X1不仅以出色的效果图展现了工业设计之美,更通过规范的安装流程确保在生产中稳定高效运行。随着工业机器人技术的普及,“印刷+机器人”的组合将推动个性化定制与智能制造的深度融合。正确安装与维护是释放X1全部潜力的基石,希望本文能为您的项目落地提供实用指导。
如若转载,请注明出处:http://www.lemonmiao.com/product/20.html
更新时间:2026-10-18 01:23:14