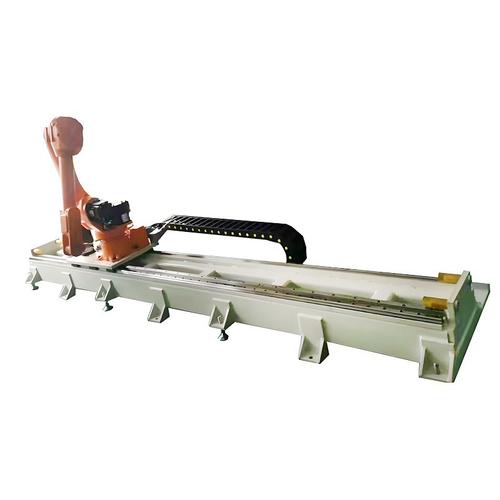
工业机器人安装底座指南 适配节卡、新松、UR、遨博、越疆、华数、珞石、ABB、法奥等协作机器人
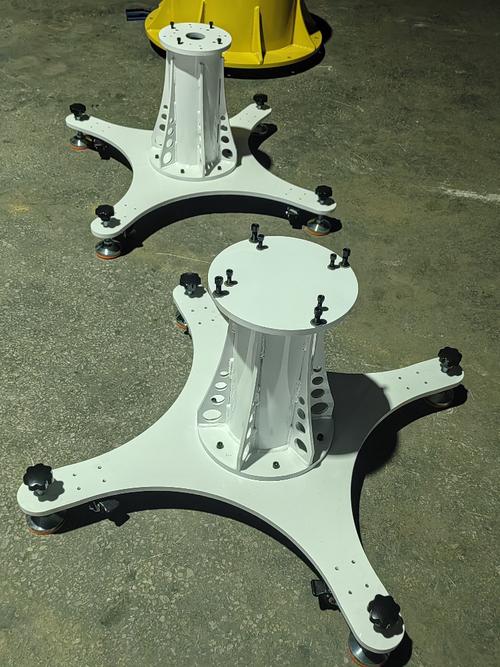
随着协作机器人在工业自动化中的广泛应用,正确安装底座成为确保机器人稳定运行、延长使用寿命的关键环节。不同品牌的协作机器人,如节卡(JAKA)、新松、UR(优傲)、遨博(AUBO)、越疆(Dobot)、华数、珞石(Rokae)、ABB、法奥(FAIRINO)等,对底座安装有着各自的要求。本文将系统介绍协作机器人底座的选型、安装步骤及注意事项,帮助您高效完成机器人部署。
一、底座的重要性
底座是协作机器人与工作台或地面之间的连接部件,其作用包括:
- 提供稳定的支撑,减少振动;
- 保证机器人重复定位精度;
- 便于机器人移动和重新部署;
- 保护机器人本体和线缆。
二、常见协作机器人品牌及底座特点
- 节卡(JAKA):通常采用法兰安装,底座需与JAKA提供的安装板匹配,支持任意角度安装。
- 新松:新松协作机器人多采用标准法兰,底座需具备足够的刚性和平面度。
- UR(优傲):UR机器人底座安装孔位标准化,常用M8或M6螺栓,需使用水平仪校准。
- 遨博(AUBO):遨博机器人底座接口与UR类似,但需注意负载和重心。
- 越疆(Dobot):越疆CR系列底座安装尺寸较小,需使用专用转接板。
- 华数:华数机器人提供定制底座选项,安装时需对齐定位销。
- 珞石(Rokae):珞石xMate系列底座安装灵活,支持侧面和倒挂安装。
- ABB:ABB协作机器人(如YuMi、GoFa)底座安装需遵循ABB安装手册,确保扭矩达标。
- 法奥(FAIRINO):法奥机器人底座轻量化设计,安装时需注意螺纹深度。
三、底座安装步骤
- 准备工作:确认机器人型号、底座类型、安装工具(扳手、扭矩扳手、水平仪、清洁剂)。
- 选择安装位置:根据工作范围、安全距离和线缆走向确定位置,确保底座平面平整、坚固。
- 固定底座:将底座放置于安装面,使用螺栓初步固定,然后使用水平仪调整水平,最后按对角线顺序逐次拧紧螺栓至规定扭矩。
- 安装机器人:将机器人底部法兰与底座对齐,缓慢放下,使用螺栓连接并拧紧。
- 连接线缆:按说明书连接电源、通信线缆,确保线缆不会干扰机器人运动。
- 校准与测试:进行零点校准,低速测试各轴运动,检查有无异常振动或噪音。
四、安装注意事项
- 扭矩要求:严格按各品牌手册规定扭矩拧紧螺栓,过松会导致松动,过紧可能损坏螺纹。
- 平面度:安装面平面度误差应小于0.1mm/500mm,必要时使用垫片调整。
- 环境因素:避免在强振动、高温或腐蚀性环境中安装,必要时增加减震垫。
- 倒挂/侧装:若采用非正装方式,需确认机器人支持该姿态,并调整负载参数。
- 安全:安装过程中务必断电,悬挂警示标志,防止意外启动。
五、结论
无论是节卡、新松、UR、遨博、越疆、华数、珞石、ABB还是法奥协作机器人,正确的底座安装都是实现高效、精准作业的基础。建议用户参考各品牌官方安装手册,并使用原厂或认证的底座配件。如有疑问,可咨询机器人供应商或专业集成商。
如若转载,请注明出处:http://www.lemonmiao.com/product/19.html
更新时间:2026-10-18 18:46:03