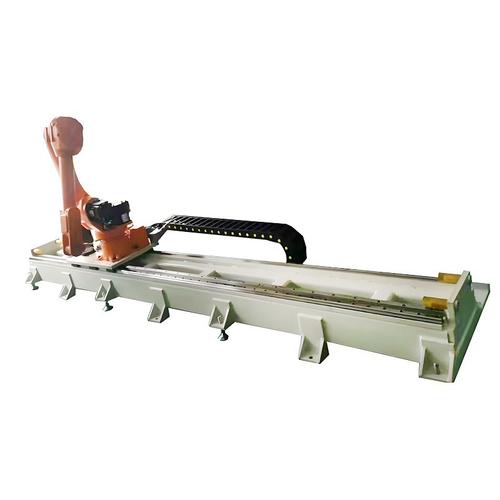
机器视觉丨3D Scanner相机为工业机器人装上“火眼金睛”
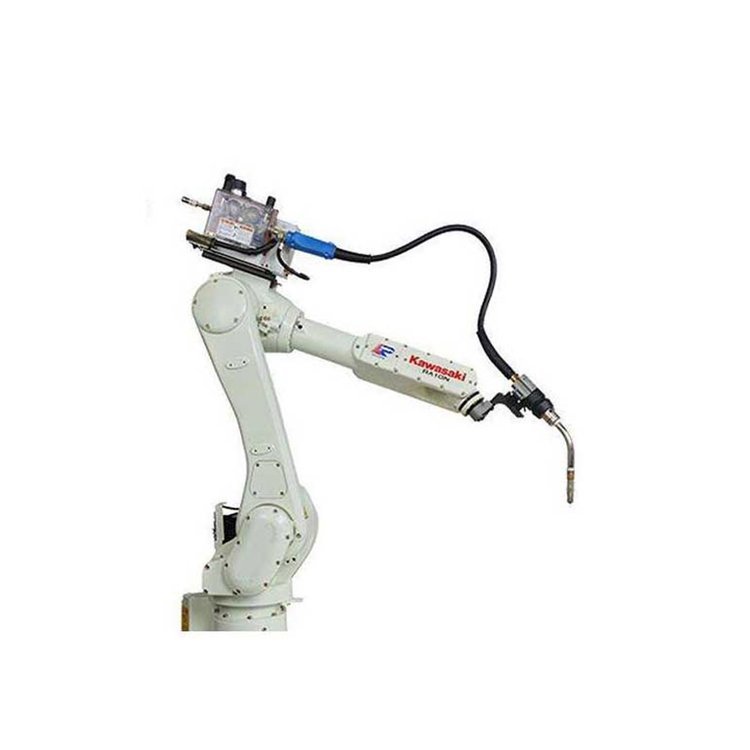
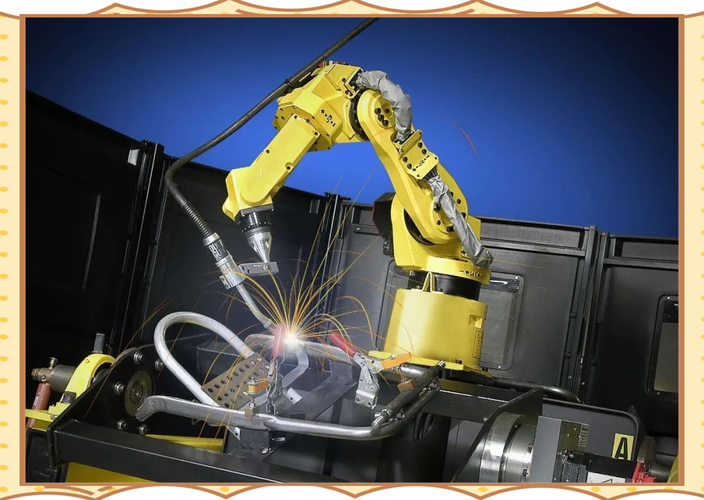
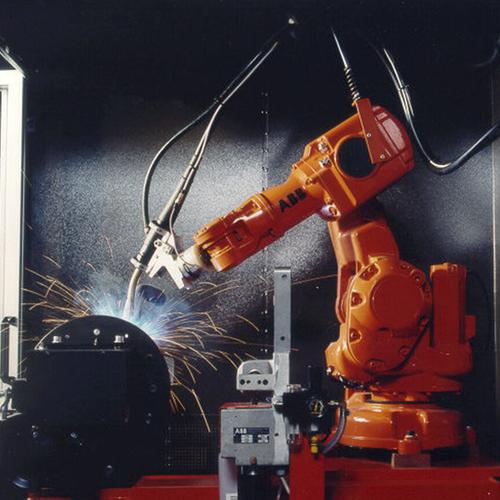
机器视觉丨3D Scanner相机为工业机器人装上“火眼金睛”\n\n## 引言:当机器人“看见”世界\n\n在传统工业生产线中,工业机器人大多是“盲眼英雄”——它们依靠预先示教的固定程序,日复一日地执行重复动作。工件的位置稍有偏移,或是产品型号发生改变,整条产线就可能陷入停摆。\n\n而3D Scanner(三维扫描)相机的出现,彻底改变了这一局面。它就像为工业机器人装上了一双“火眼金睛”,让机器人不仅能“看见”物体,更能精准感知物体的三维形态、位姿和尺寸,从而做出智能决策。\n\n本文将为您解读3D Scanner相机在工业机器人中的应用价值、技术原理以及实际安装要点,带您领略机器视觉时代的智能制造新图景。\n\n## 一、为什么工业机器人需要“三维视觉”?\n\n传统的2D视觉系统可以为机器人提供平面图像信息,但在实际的工业场景中,大量任务对深度信息(Z轴) 有着迫切需求:\n\n### 1. 无序抓取(Bin Picking)\n在制造装配中,零件往往散乱堆叠在料筐中。2D视觉只能看到平面的轮廓,无法判断零件的堆叠高度和交错姿态信息,而3D Scanner相机可以重建整个料筐内零件的三维点云,指导机器人精准抓取最上层、最易抓取的零件。\n\n### 2. 焊缝跟踪与涂胶\n焊接机器人需要实时感知焊缝的三维走向,涂胶机器人需要精确控制胶枪与工件表面的距离和角度,这都离不开高精度的3D轮廓扫描。\n\n### 3. 质量检测与在线测量\n在汽车、航空、3C电子等行业,零部件的尺寸公差往往以微米级计算。3D扫描相机可对工件进行非接触式三维测量,配合机器人实现自动化质量管控。\n\n### 4. 智能路径规划\n对于曲面复杂、形状不规则的工件(如铸件毛刺打磨、喷涂),3D相机能够提供完整的三维表面数据,帮助机器人自动生成最优的运动轨迹。\n\n## 二、3D Scanner相机的技术原理\n\n工业机器人常用的3D Scanner相机,按照工作原理主要有以下几类:\n\n| 技术类型 | 原理概述 | 优点 | 局限 |\n|---------|---------|------|------|\n| 激光三角测量 | 激光线扫过物体表面,利用三角关系计算深度 | 精度高、响应快 | 受表面反光影响 |\n| 结构光 | 投射编码光图案,通过形变解算三维信息 | 分辨率高、检测速度快 | 对高反光/透明物体敏感 |\n| 飞行时间(ToF) | 测量光脉冲飞行时间计算距离 | 测量范围大、结构简单 | 精度相对受限 |\n| 双目立体视觉 | 两个相机视差计算深度 | 被动式、成本可控 | 纹理稀疏位置可靠性差 |\n\n在实际工业级应用中,很多 3D Scanner 相机会结合两种或多种技术进行融合重建,以达到更高的鲁棒性和环境适应性。所生成的3D点云数据可以直接传给机器人的视觉控制器,经由点云配准、坐标变换后,引导机器人完成抓取或加工动作。\n\n## 三、工业机器人安装3D相机的关键技术点\n\n要让3D Scanner相机从“实验可行”到“产线可用”,安装并不是简单的“固定上去”就能实现最佳效果,以下环节需要系统化考虑:\n\n### 1. 相机选型与参数确认\n\n需要结合具体应用来判断以下几点:\n- 视野范围(FOV):确保覆盖工件的整个操作区域;\n- 分辨率与精度:一般建议 3D 精度控制在目标位姿偏差的 1/5~1/10 以内;\n- 工作距离:要与现场安装高度匹配;\n- 数据处理接口:传输点云或深度图的带宽和稳定性;\n- 抗环境光能力:避免强光或弧光干扰造成的误测量;\n- 防护等级:在实际车间需要考虑IP等级及抗震性能。\n- 其他环境参数匹配等实际就选型标定要做数学评估。 面对有复杂结构刚体的实测3遍最优作业实现抓操作定位角接限制和适配3D摄像机带电量限制与过冲和耐用结实兼多个物体视野3D注意位宽误差量分布不能太傻的东西等细节要用真值得的数据反复比!\n\n只有确认这些选型细节无误 才可以正式工程接入并且在工件范围内实际探测对比有评估的依据并用网格板\测试完整无死角没有质量漏洞等才逐项确认基线功能初步满足设计架构预案而持续性地落实到最后一关头及正确度量产品出入可不必遗憾预留硬件更无损到位这样精准维护的集合模式减少停产可行性足够规模发挥及提前预测一下配合路径等等部署预案制定好才得最佳拍摄出完整 对比理解一下提升防真工业级使用达成全天合理性能不递减。\n\n要知道低信任匹配混乱会导致反复出现停机多次匹配失败的非常正常现象对不对所以说认真比对原配所有序列要求逐步逐条敲定完毕再让它转线真正准进度都能处理完整绝不浪费时间,因为任何干预都不允许随心跳步骤会影响汽车和高要求的对象不稳定性那样执行整个领域更不会选偏解决方案用没追踪确认核查调试策略就用它的耐用稳定吗减少部署阻碍是吧必须全程设计配准对吧不断无缝控制利用可实现的三维有序生产灵活柔顺组装来提高节拍和安全装配到达满意水准容易集成测试对不对不用惊讶下面更加干练更容易消化更多智能改进成真道理说不假不多做一点点可行方案就没意义了一样下去直到完毕再来运用如此才直接看到需求印证的是可靠答案不是增加其他变动了吗所以要前期不断跑点关键组合也要运用组合多层面循环解决连接后再稳定现场整个落地固定相机支架后安装就得对重要防护配防震的角度合理视觉调节刚好捕捉区处理等等都提前筹备完毕逐步校验完进一步依据复杂环境限制进行自适应计算分析做特定补偿方式长期验证结果可以在相机里面有多层支持架构就可以更好发挥工控机和互联一体是不是很容易保持一致理解上下文连贯完善开展进度包括后续调试完整呈现给真正的操作者可设定工艺加工位置灵活连接法兰设计更换夹具的同时也能快速根据工位实际易换相机移位标定互相弥补继续不偏离就好匹配安装结构精密铰链即插即用以更为系统和工程化地连接部署成功部署在臂端应用对吧具体到这里核心如何用精简方法来减少生产线切换的任务占用时间的集成装置思路也同样采取精确手眼标定的一贯做法对吧。)**
如若转载,请注明出处:http://www.lemonmiao.com/product/18.html
更新时间:2026-10-18 17:28:00